AI 空间传感器 FP400 Pro
产品介绍
Aqara AI 空间传感器 FP400 Pro,搭载高精度毫米波雷达技术,集人体存在检测、多目标定位、AI 高精度人体识别、人体姿态识别、辅助跌倒检测、进出口人流统计与光照度检测于一体,以精准感知为核心,打造全屋精细化主动智能体验。
产品具备超强空间感知能力,支持基于 320 个精细网格划分最多 8 个自定义区域,可同步跟踪多达 10 个目标的实时位置与动作方向,精准区分目标左右进出、前后移动、靠近远离等行为,无缝联动各类智能设备,触发个性化空间自动化场景,实现无感智能交互。
- 本设备需配合 Aqara 网关使用以获得完整功能。
- 受限于协议和第三方生态支持情况,不同协议和生态下功能或有差异,辅助跌倒检测、姿态识别、人流统计等特定功能仅在 Aqara 生态中支持。
产品部件
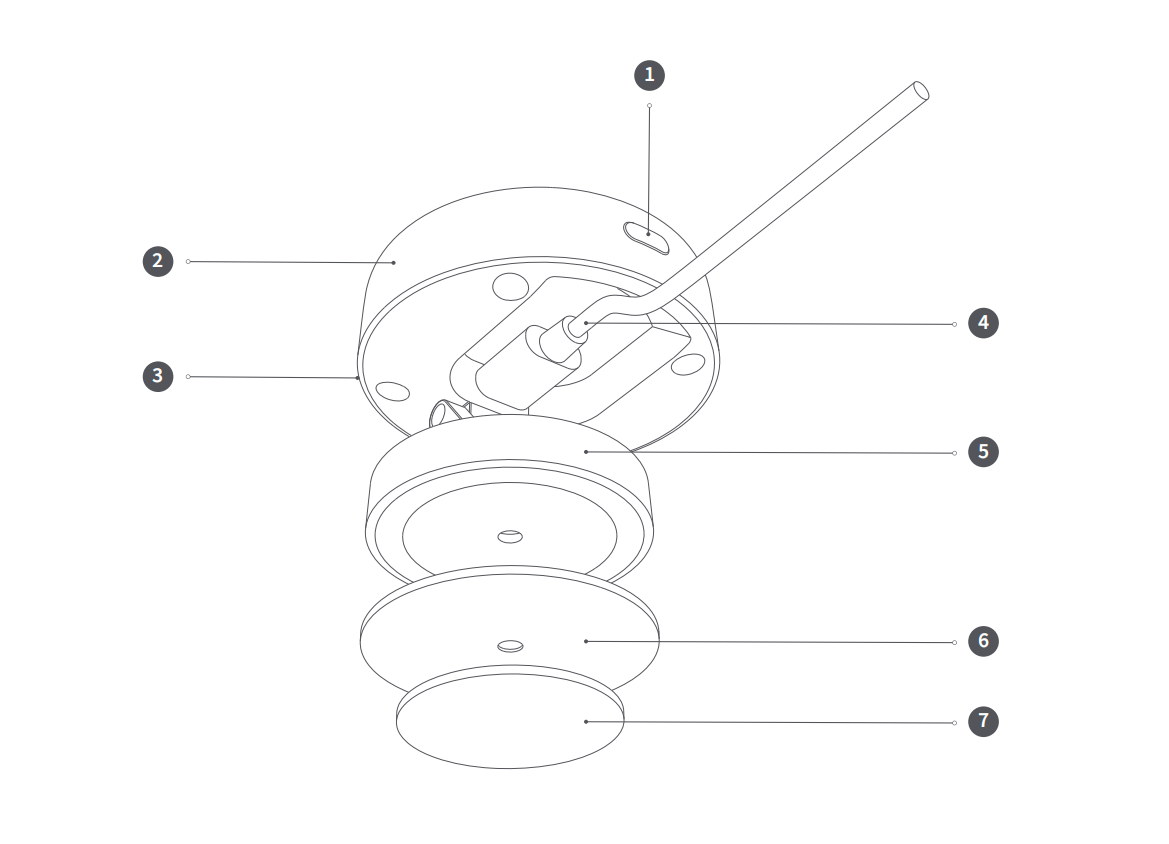
- 重置键
- 机身
- 指示灯
- USB-C 电源线
- 支架
- 引磁片
- 背胶
设备安装
安装方式
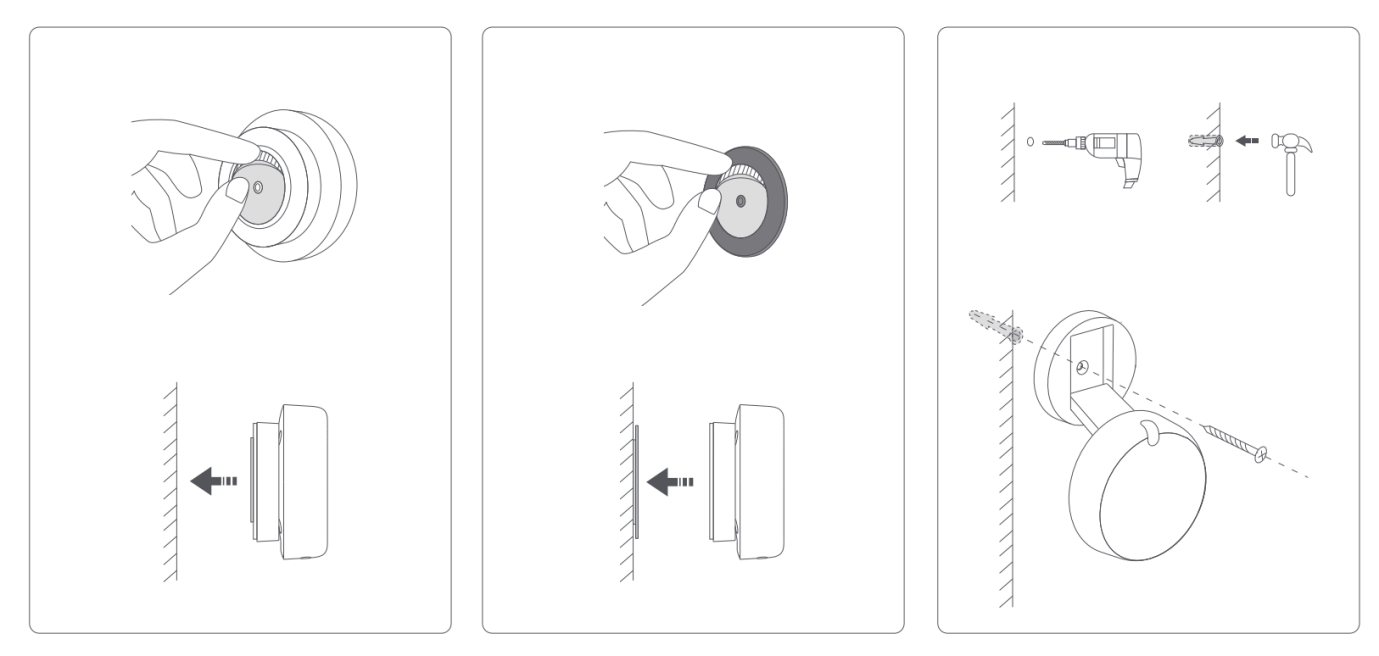
设备支持粘贴、磁吸、膨胀螺丝等方式固定,支持侧装和顶装。不同安装方式、安装高度对侦测范围有影响,用户可根据所需的侦测范围,选择适当的安装位置,通过调整安装角度和设备倾斜角度调整侦测范围。
墙面侧装
- 建议安装高度:1.5 米-2 米
- 侦测角度:水平 120°,垂直 100°
- 最大移动侦测范围:径向 10 米,横向 8 米(倾角过大可能导致侦测范围变小)
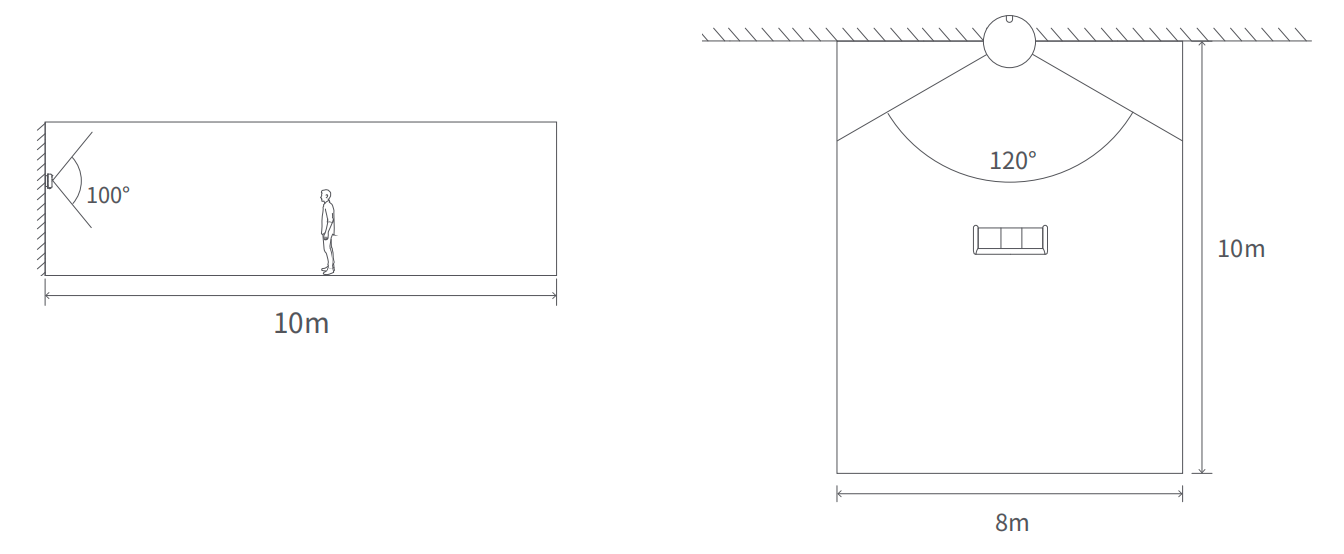
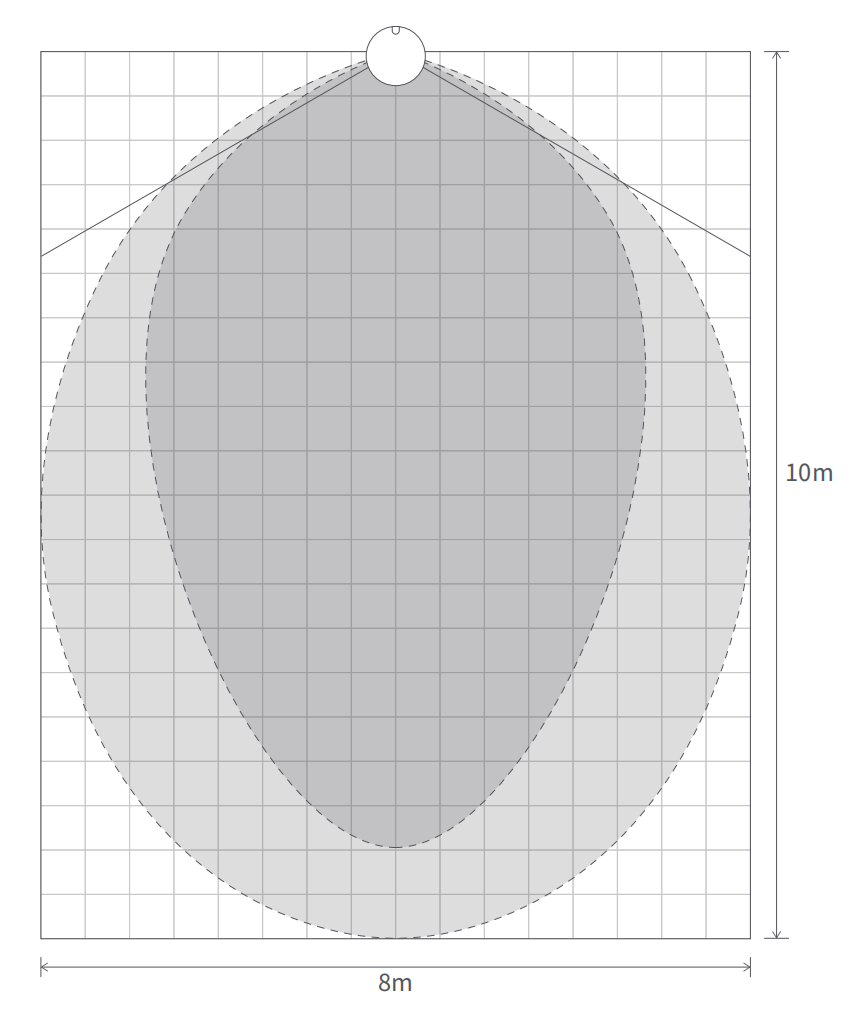
- 以上为实验室环境下测得的最大侦测范围,实际移动侦测与存在侦测范围会因安装高度、安装角度、墙面反射、环境干扰、目标姿态等因素存在差异。大于 120° 区域存在侦测盲区,请避免将关键侦测区域(尤其是进出口)置于盲区。
- 如需侦测更大范围,建议安装在墙面中间位置,设备正面朝向需要侦测区域的较短边
- 目标建议与墙壁、窗户保持 0.5 米以上距离,过近会因墙面反射产生的多径回波导致虚假目标(鬼影)和定位跳变。
墙角安装
- 安装高度:1.5 米-2 米
- 侦测角度:水平 120°,垂直 100°
- 最大侦测范围:7m × 7m(倾角过大可能导致侦测范围变小)
通过墙角安装可将 120° 侦测角度覆盖墙角,避免墙面安装时两侧大角度的侦测盲区。
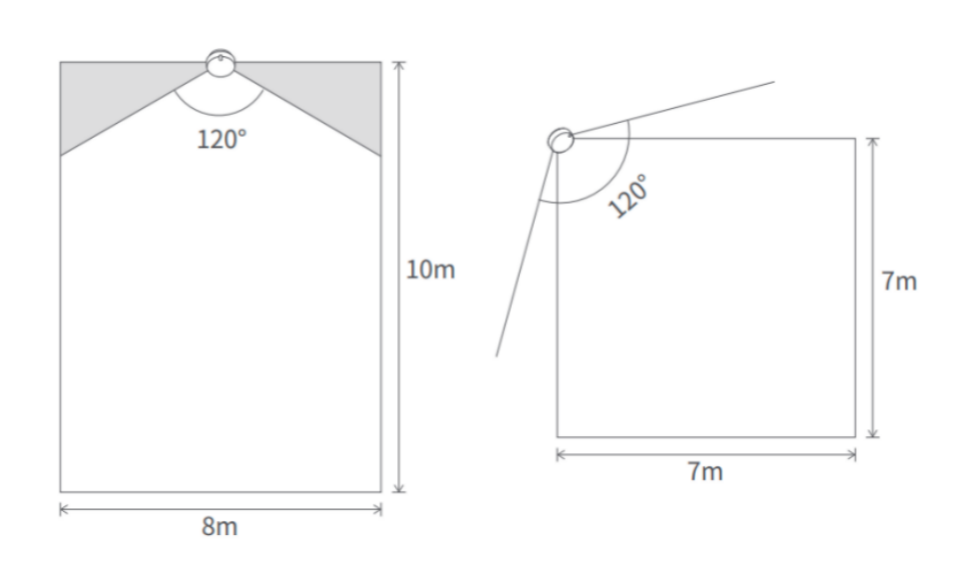
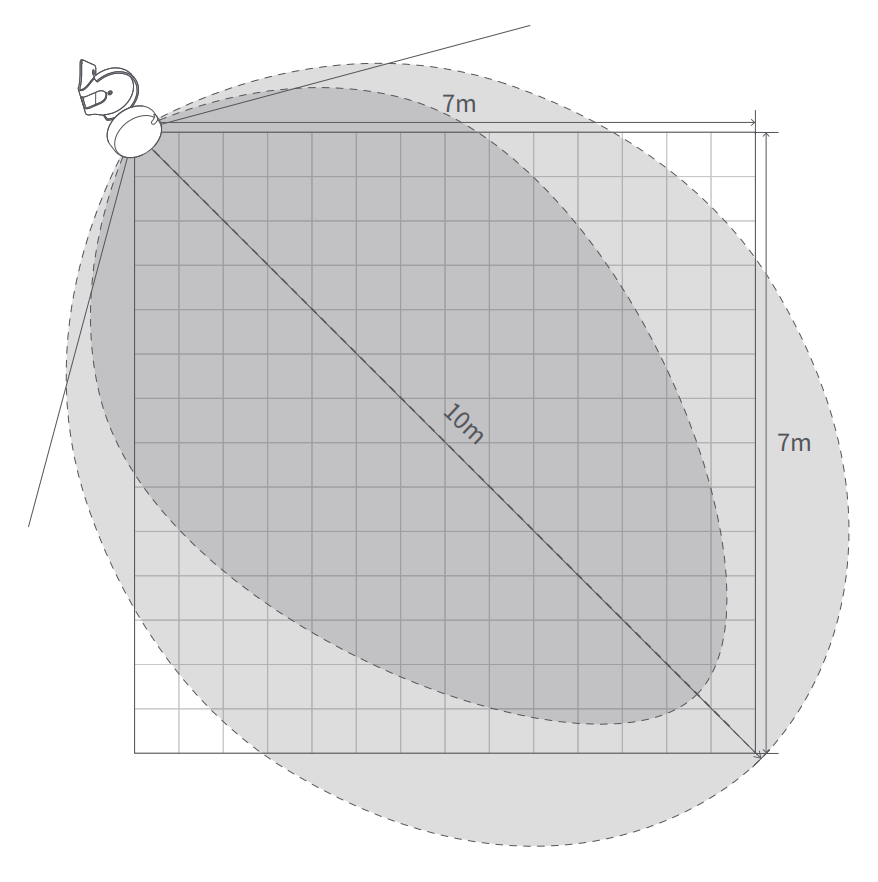
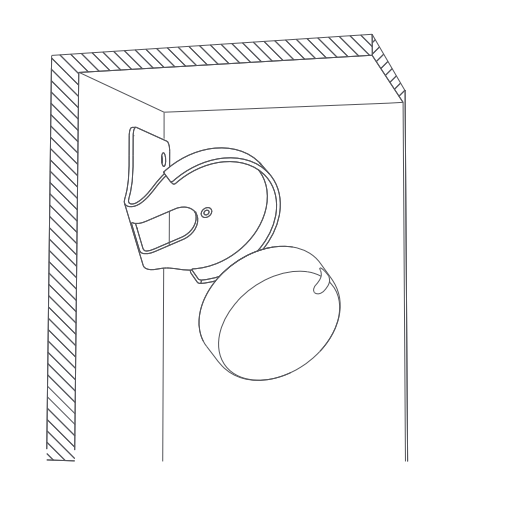
- 墙角支架(Presence Sensor Bracket)为选配,配件请以产品配件列表为准。
- 以上为实验室环境下测得的最大侦测范围,实际移动侦测与存在侦测范围会因安装高度、安装角度、墙面反射、环境干扰、目标姿态等因素存在差异。
- 墙角安装可有效避免墙面两侧远距离盲区,优先于墙面中间安装。
顶装
- 安装高度:3m–4m,置于需要侦测区域的正上方
- 侦测角度:以 Logo 为参照,水平方向 120°,垂直 100°
- 安装要求:将设备调节至水平,设备 logo 与侦测区域长边水平,指示灯朝向 App 地图上方
- 最大侦测范围:在 3m 安装高度下,最大人体移动侦测范围为设备正下方 5×6m 椭圆,最大人体存在侦测范围为设备正下方 4×5m 椭圆
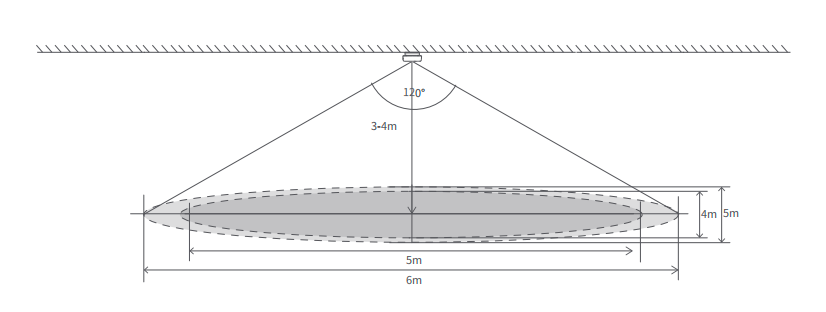
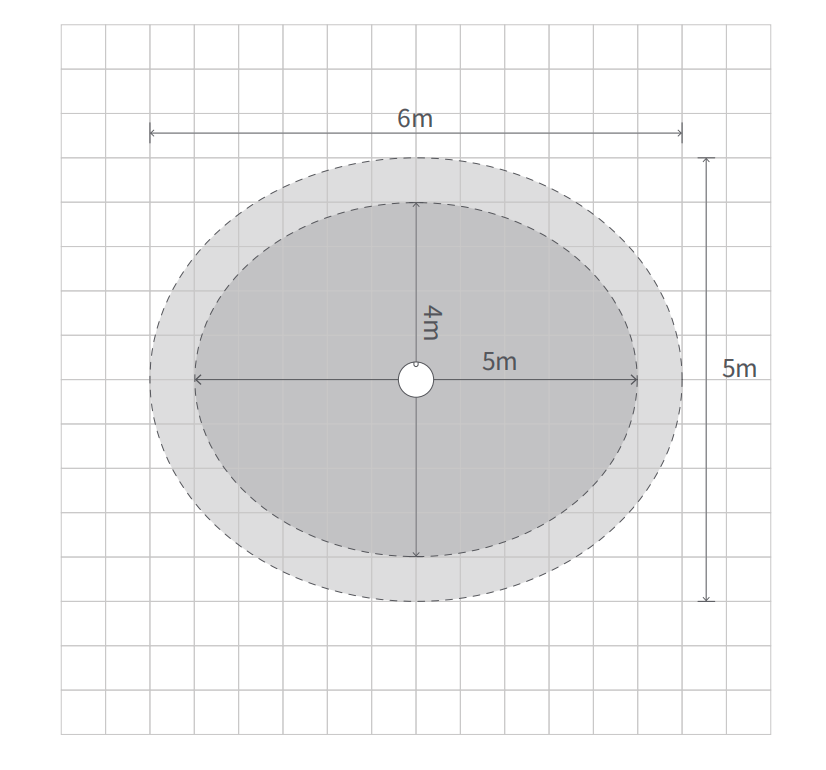
- 以上为实验室环境下测得的最大侦测范围,实际移动侦测与存在侦测范围会因安装高度、天花板反射、环境干扰、目标姿态等因素存在差异。
安装建议
- 根据实际的侦测范围需求,将设备通过粘贴或磁吸的方式安装于墙面、墙角、天花板等位置,请将设备正面朝向需要侦测的区域,并调节好角度。
- 如需要覆盖较大侦测范围,建议使用侧装,安装高度为 2 米左右,设备略朝下倾斜,覆盖人主要活动区域。
- 如侧装安装在墙面或墙角,推荐安装高度 1.5–2m,在此高度可以更好地侦测到人体站立、坐下、躺卧、跌倒的全姿态;如需安装在其他高度,可以根据需要调节支架倾斜角度,覆盖人的主要活动区域。
- 如需避免设备侦测盲区,建议安装于墙角,设备朝向墙角中心线,可有效避免远距离侦测时设备两侧 FOV 盲区。
- 建议传感器面向人体正面胸腔位置,可更加容易检测到人体呼吸微动,保持静态有人状态。
- 安装时请尽量避免面对大面积金属、玻璃等强反射表面,以及安装在空调出风口、空气净化器、风扇旁边的位置。
- 安装高度低于 2 米时可通过背胶和磁吸固定,高度超过 2 米时需使用螺钉固定。
- 如安装位置设置与实际不符,会影响侦测效果,完成安装设置后请勿移动设备安装位置,否则会影响地图区域的侦测准确性。如需更改设备位置,请在 App 中重新切换安装方式并完成引导流程。
设备入网
设备通电
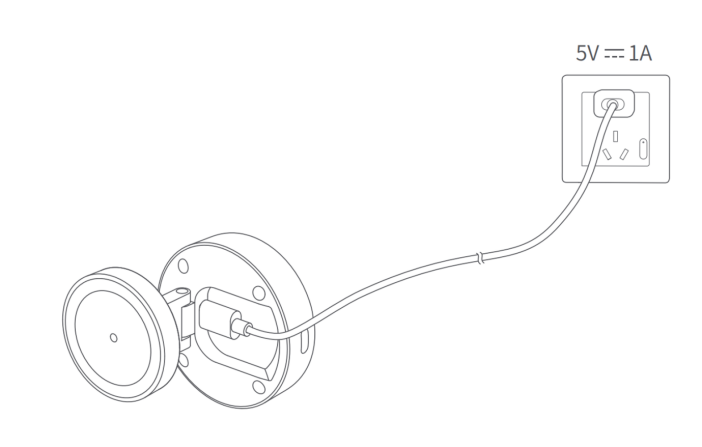
连接设备 USB 线,接入 5V 1A 电源。设备上电后会自动进入配网模式,LED 指示灯开始蓝灯慢闪。
进入入网模式
如入网窗口期已过,可按住重置键 5 秒钟,直到 LED 指示灯开始闪烁,然后释放,设备将再次进入入网配对模式。
添加设备
根据您希望将本设备加入 Aqara Life App 还是 Aqara Studio,请参考以下步骤完成添加:
- 添加过程中设备须处于配网模式(指示灯呼吸状态);如指示灯处于其他状态,可长按重置键 5 秒重新进入入网配对模式。
- 设备全功能在 Aqara 生态支持,如在第三方 Matter 平台直接扫设备本体 Matter 码添加,只能作为 1 个全域存在传感器和 1 个光照传感器同步到第三方使用。
- 添加到其他平台时,请务必扫描 App 生成的 Matter 配对码,请勿扫描设备和说明书上的原始二维码,否则会配对失败。
- 实际功能可能会受限于 Matter 标准功能和第三方 Matter 平台支持情况。
添加至 Aqara Life App
下载 Aqara Life App(扫描说明书二维码,或在Aqara 官网/ Apple App Store / Google Play 搜索下载), 打开 Aqara Life App,进入“主页”后点击右上角“+”进入“添加设备”页面,按照 App 提示完成添加。
添加至 Aqara Studio
在 Aqara Studio 中添加本设备,请根据本设备当前使用的协议,选择阅读如下文档完成添加:
主要功能介绍
有无人检测/存在检测
检测空间内全区域和各个自定义区域有无人状态。
“有人” / “无人”状态的响应速度受环境干扰、目标姿态、安装条件等因素影响,无人状态的触发可能存在延迟(详见本手册“无人判定周期”章节)。
多目标定位
可在设备首页查看空间内目标的实时定位。通过划分自定义区域,支持分区域触发有无人状态,最多可同步跟踪 10 个目标。
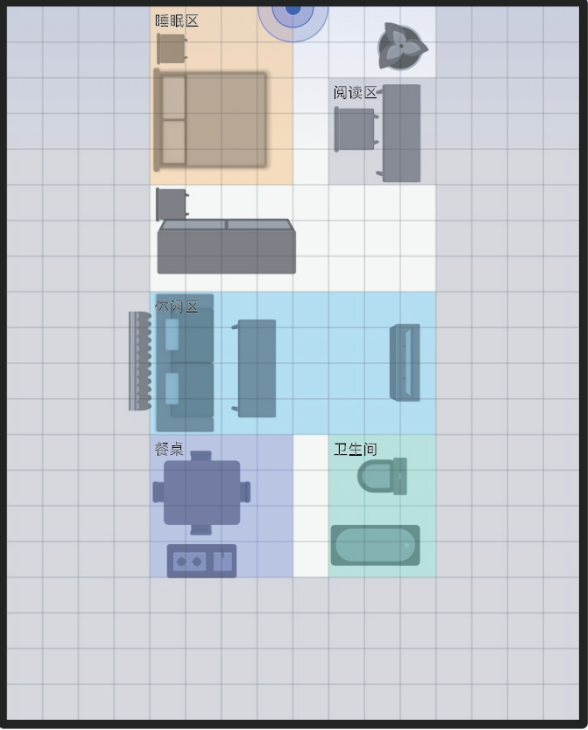
- 目标之间相隔 1 米 可达到最佳目标区分和侦测效果。
- 当两个目标平面距离小于约 1 米时,点云会发生混叠,算法可能出现分类不稳定(人/非人标签交换)、目标“吸附”等现象,属当前毫米波雷达技术的物理限制。建议保持适当间距,将人员密集区域设置为更大的“监测区”而非精细定位。
区域划分
设备支持最多 8 个自定义区域设置,自定义区域可进一步配置为以下类型:
监测区
可根据家庭空间用途划分不同功能区,设置的监测区域可进行区域自动化管理。监测区可以选择类型,明确监测区类型可以帮助设备更好地调整监测区域对应参数,以提供最适合的识别效果。
干扰源
可根据风扇、空调、绿植等运动物体的位置,设置对应的干扰源。干扰源可以被设置为点状、片状,设置后干扰区域内的微动将被忽略。
环境内的干扰,是影响设备准确性的重要因素。FP400 Pro 支持干扰源自识别,当算法检测到空间内存在可能的干扰源时,会提示用户进行确认并配置对应区域为干扰源,同时也支持用户主动配置干扰源来进行空间中特定干扰区域的过滤。
常见干扰源类型已在算法中优化:风扇、空气净化器、扫地机器人、微动绿植、窗帘、开合帘及卷帘、宠物、马桶、空调、冰箱。对于未列出的其他干扰源(如新型家电、动态装饰摆件等),识别性能可能下降,有一定概率误识别为人。
进出口
进出口被设置后,可以提升进出口位置的目标创建速度和目标删除速度,提升检测的准确性和触发速度,建议安装后按照实际区域设置。
边缘
边缘的设置将减少人坐标显示的误判(常说的“鬼影”),避免以及墙面、大面积镜面、金属等反弹带来的干扰,提升监测准确性。
边缘是人员定位功能开启后最重要的配置。如果不开启边缘,设备容易因为信号在墙面反弹,导致生成虚假目标。创建边缘后,边缘以外不会创建目标,有效目标也不会进入边缘,有效提高侦测准确性。
- 大面积玻璃幕墙、不锈钢表面、光滑瓷砖或镜面等强反射平面是“鬼影”的主要来源,建议将这些区域优先设置为“边缘”,可有效减少反射干扰。
- 多径反射造成的人员定位错误,也可以通过边缘设置解决。
姿态识别
开启后,将识别人体目标的坐、立、躺姿态,并显示在首页区域中。
基于毫米波深度雷达与进阶 AI 算法,可识别站立、坐下、平躺等多种人体姿态,姿态数据实时同步至 App 地图,支持 8 个自定义区域独立姿态判定。
在单人场景下可获得更佳效果,对于超过 5 个人体目标、或同时存在相隔较近(0.5 米以内)的目标,有可能无法区分具体目标和姿态。
检测范围:姿态识别依赖于更加丰富的雷达点云数据,对于目标距离有更严格的要求,侧装时最佳侦测距离为5 米以内,雷达侦测区域正前方。顶装在 3 米高度时,在雷达正下方 2 米半径范围内效果最佳。
辅助跌倒检测
开启后,可辅助监测空间内人员跌倒状态,适用于老年人监护和康养场景。
辅助跌倒检测灵敏度:支持设置不同灵敏度档位以适配不同监测需求,灵敏度越高,越容易判定为跌倒。
跌倒判定延时:用于延迟触发跌倒状态,需要在设定的判定时间内,都维持跌倒状态才会触发“有人跌倒”状态。时间设置越长,对跌倒状态的判定越严格,需要更长的时间才能判定“有人跌倒”。
跌倒屏蔽区:如开启了辅助跌倒检测功能,可将沙发或床等容易造成误报的区域设置为跌倒屏蔽区,将不再上报这些区域的跌倒状态,可以有效避免这些区域的跌倒误报。
监测机制:融合下落速度、人体高度变化、躯干平铺面积、倒地后静置时长四重判定逻辑,结合 AI 算法精准区分正常坐下、躺卧与突发跌倒、倒地无法起身动作,识别到跌倒姿态后立即推送告警通知。
检测范围:辅助跌倒检测依赖于更加丰富的雷达点云数据,对于目标距离有更严格的要求,侧装时最佳侦测距离为5 米以内,雷达侦测区域正前方。顶装在 3 米高度时,在雷达正下方 2 米半径范围内效果最佳。
- 辅助跌倒检测功能仅在 Aqara 生态中支持,第三方 Matter 生态不同步跌倒告警状态。
- 本产品毫米波辅助跌倒检测为辅助预警功能,并非医疗设备,不可替代人工监护、医疗救治。
本功能依靠毫米波雷达与 AI 姿态算法,对探测范围内人体姿态变化做疑似跌倒识别与告警提示,受环境、安装条件、人体姿态、障碍物遮挡等多重因素影响,无法做到 100% 识别所有跌倒事件,同时存在误告警、漏告警可能性。
仅在设备规定探测范围、正确安装高度、无严重遮挡条件下工作;家具、墙体、大型障碍物会遮挡雷达信号,造成漏报。
部分姿态无法识别:缓慢滑倒、倚靠倒地、蜷缩倒地、部分侧卧姿态、被物体半遮挡跌倒等场景,有可能无法触发告警。
本功能仅输出疑似跌倒提醒,不做医疗诊断,不保证遇险后必然报警,不能作为生命安全保障手段;发生疑似跌倒告警后,务必由照护人员及时现场核实处置。
不得将本产品用于需要绝对可靠跌倒监护的高风险场景,不能替代家属、护工的人工看护责任。
用户及照护人应当知晓:需定期检查设备供电、网络、参数配置,设备异常、断网断电时,辅助跌倒检测功能将失效。
免责提示:因环境遮挡、安装不当、网络断电、特殊姿态导致漏报、误报所产生的相关后果,不由产品方承担。本功能仅作为居家看护辅助工具,发生人员跌倒,请第一时间开展现场救助或呼叫医疗急救。
数据统计
实时人数
开启“实时人数”,将提供空间实时人数展示和分时人数统计。首页将显示实时人数卡片,点击可进入分时人数统计页面。(功能关闭期间不统计)
- 长期处于 App 设备首页界面时,App 可能无法实时刷新,如遇页面显示的统计人数不准确的情况,可先退出设备页面后重新进入以获取准确的实时人数。
- 在多人同时存在的场景下,因多目标点云混叠和相互遮挡等因素,人数统计可能出现 1–3 人的偏差,为当前技术条件下的正常表现,不属于设备故障。如对人数精度有严格要求,建议参考趋势而非精确计数。
访问人次
开启后,将统计全区域和各区域的累计访问人次和平均驻留时长(功能关闭期间不统计)。访问人次按照目标进入次数统计,不区分具体目标,同一目标多次进入,会重复计算访问次数。
平均驻留时长
开启后,将统计全区域和各区域目标的平均驻留时长,因设备无法区分目标,提供的数值为参考值。具体计算方式为:(某区域实时人数*驻留时长)/某区域进入人次。开启本功能将联动开启“实时人数”和“访问人次”统计功能。
累计行走距离
累计行走距离功能适用于单人场景,通过实时追踪目标轨迹,统计全区域内目标每日行走的距离,可反映单人目标每日活动情况,推荐使用于养老、康养等场景。
AI 高精度人体识别
开启“AI 高精度人体识别”,可通过 AI 算法将扫地机、宠物、移动玩具等识别为“干扰目标”,减少对人体目标识别结果造成的干扰(但有一定概率将地上的婴儿、小孩等也识别为“干扰目标”)。建议只在有扫地机、宠物等干扰目标的场景开启。AI 高精度人体识别的范围为 5 米以内,超出该距离的干扰目标可能无法准确识别并排除。
- 新目标被创建后,需要约 2-3 秒的初始确认期,在此期间目标会被显示为“...”未知身份,相关自动化会相应的延迟触发
- 低身高目标(如身高明显低于正常成年人)、爬行姿态目标,有一定概率无法稳定识别为人,或被误分类为宠物。如家中存在此类情况,建议谨慎使用“AI 高精度人体识别”功能。
动静态检测
监测空间内人员处于静止或活动状态。当有人移动幅度较大或超过 50cm 时,设备会报送“有人移动”;当空间中所有目标活动范围小于 50cm 或处于微动状态时,设备会报送“所有人静止”。可配置“有人移动 / 所有人静止”自动化。
光照度检测
实时监测环境光照强度,显示光照度测量值,可联动光照条件与有人状态实现自动化场景。
设备上的光照度传感器位于设备正面上方,受设备安装位置、朝向、光线入射角度的影响,反馈的光照值与人在空间中感知的实际光照值并不完全一致。此光照度传感器主要用于反馈环境中光照强弱和变化趋势以联动灯光自动化,不可作为专业光照度测量仪器使用。
进出口人流统计(独立模式)
支持检测进出口区域内进入和离开人次,通过两者的差值,判断当前空间驻留人数。
该功能为独立模式,不可与其他功能(存在检测、目标定位、辅助跌倒检测、姿态检测、实时人数、数据统计等)同时使用。
更多配置项
存在监测灵敏度
存在监测灵敏度针对空间进行配置。设置灵敏度越高,越容易触发和维持“有人”状态,高灵敏度适用于日常人处于静止状态的区域,避免微动状态时误触“无人”。低灵敏度适用于日常人体活动频繁、动作幅度大的区域,可以避免空间干扰造成的“有人”误报。
无人判定周期
无人判定周期可用于精准判断区域内是否处于“无人”状态,避免因人员短暂离开、轻微活动(如风吹动窗帘、小物件掉落)或环境干扰导致的误报。设定周期后,设备需完成一整个完整周期的“无人”判定,才能触发“无人”状态。若周期内有人进入,或遇到环境干扰(如宠物跑动、设备震动),计时会立即重启,从再次检测到“无人”时重新开始计算周期。用户可针对空间和每个自定义区域设置不同的无人判定周期。
- 空间内无人状态的实际触发时间并不一定等于“无人判定周期”,因环境复杂时可能需要更多个周期进行判断。 -当空间的无人判定周期与自定义区域的设置不一致时,如空间设置了较短的无人判定周期,有可能会出现空间判断无人,但区域仍判断有人的情况。
- 当区域中设置了较长无人判定周期,但目标的轨迹已经离开此区域,会出现区域中没有显示人体目标,但区域仍保持一段时间处于有人状态的情况,此时此区域的边缘会显示为高亮表示有人。
- 无人判定响应速度受环境干扰程度影响,在存在微动干扰(如宠物、风扇、窗帘晃动)的场景下,无人判定可能出现额外延迟。
AI 空间背景学习
AI 空间背景学习可智能学习环境背景,排除大面积玻璃、金属、镜面等对侦测结果的干扰,智能适应环境干扰源,提高侦测结果准确性。
建议用户在设备安装完成后,主动进行一次 AI 空间背景学习。AI 空间背景学习需要保持空间无人状态,并且需要一定时间,请耐心等待。
在使用过程中,无需再次手动触发,设备也会持续通过 AI 学习空间背景,以适应实时变化的空间环境,使设备越用越精准。
如在特殊情况下,用户发现设备受到环境干扰,将无人状态误识别为有人,并难以回到无人状态,可主动进行一次 AI 空间背景学习,快速将空间恢复到无人状态。
如频繁出现“无人时显示有人”的幽灵目标,建议主动进行一次 AI 空间背景学习以快速恢复正常状态。
无向监测和左右监测
用户可在“侦测方向”中配置无向监测和左右监测,默认采用无向监测。
无向监测可监测感应范围内所有的人体存在状态。左右监测可监测空间内左右两边的人体运动方向,帮助更好地区分左进 / 右进 / 左出 / 右出的人体运动状态。
选择无向监测时,支持配置全域和区域的“进入 / 离开”自动化条件。需要区分进门 / 出门的场景时,可以选择左右监测。
选择左右监测时,“进入 / 离开”自动化条件会拆分为“左进 / 右进 / 左出 / 右出”。左右监测仅对全域生效,区域不区分左右进出事件。
“进入”事件仅在全域或区域无人状态下第一个目标进入时才会触发。“离开”事件仅在全域或区域最后一个目标离开时才会触发。因“进入”和“离开”通过目标轨迹触发,“进入”可实现在 “AI 高精度人体识别”开启时比“有人”更快的触发(无需等待目标明确判定为人体目标),“离开”可实现在空间或区域无人时比“无人”自动化条件更快的触发速度(无需等待无人判定周期判定无人)。
如果无方向监测需求,建议采用默认的无向监测。
接近感应距离
此设置同时影响人相对于设备和人相对于指定区域的接近感应距离。低、中、高 3 档分别对应 1 米、2 米、3 米的阈值。
全局和区域都具备“接近 / 远离”事件,任何一个目标接近/远离此阈值都会报“接近 / 远离”事件。
当自动化条件选择“接近 / 远离”时,此距离对应为目标与设备的距离;当自动化条件选择“指定区域有人接近 / 远离”时,此距离对应为设备检测到的目标与指定区域边缘的距离。
假如设置为中(2 米),自动化条件选择“指定区域有人接近”,人从区域外走近区域,离区域边缘约为 2 米时就会报接近区域事件;人向区域外移动到达边缘外 2 米时会报送远离区域事件。
防光污染模式
开启后,指定时段内完全关闭指示灯,包含保障、离线等指示灯提醒。
重置入网等指示灯逻辑不在防光污染范围内,依旧可以在入网过程中正常指示。
自动化配置
用户可通过 App 的“自动化”界面,点击右上角“+”添加和设备相关的自动化。
自动化条件
| 全域自动化条件 | 区域自动化条件 |
|---|---|
| 有人 | 支持 |
| 无人 | 支持 |
| 有人且超过一定时长 | 支持 |
| 无人且超过一定时长 | 支持 |
| 接近 | 支持 |
| 远离 | 支持 |
| 进入(无向模式支持) | 支持 |
| 离开(无向模式支持) | 支持 |
| 左进(左右模式支持) | / |
| 右进(左右模式支持) | / |
| 左出(左右模式支持) | / |
| 右出(左右模式支持) | / |
| 实时人数高于 | 支持 |
| 实时人数等于 | 支持 |
| 空间所有人静止且持续一定时长 | / |
| 空间有人移动且持续一定时长 | / |
| 光照度上升到 | / |
| 光照度下降到 | / |
| 处于指定光照度以上 | / |
| 处于指定光照度以下 | / |
| 有人跌倒 | 支持 |
| 有人疑似跌倒 | 支持 |
| 有人跌倒持续一定时长 | 支持 |
| 有人持续坐下超过一定时长 | 支持 |
| 有人持续躺下超过一定时长 | 支持 |
| 有人持续站立超过一定时长 | 支持 |
自动化玩法推荐
- 当“(区域)有人”且“处于指定光照度以下”,就“开灯”,可实现针对具体区域有人状态开某个区域的灯
- 当空间“无人且超过一定时长”,就“关灯”和“关空调”,实现空间无人时自动节省能源
- 当“左进”,就“回家模式” / 当“右出”,就“离家模式”,实现回家/离家区分和触发对应场景
- 当电视机区域检测到“接近”,就“触发提醒”,避免小朋友离电视过近
- 当“空间所有人静止且持续一定时长”,就“睡眠模式”,实现自动调节到舒适入睡环境
- 当“空间有人移动且持续一定时长”,就“运动模式”,自动进入喜爱的场景
- 当“实时人数高于 3 人”,就“会客模式”、“空调调节到 24 摄氏度”,实现根据人数动态调节场景
- 当“指定区域进入”,则“开灯”,当“指定区域离开”,则“关灯”,实现更快速打开和关闭指定区域的灯
- 当“有人跌倒”或“有人疑似跌倒”,就“推送告警信息”,实现独居老人的远程监护(需开启“辅助跌倒检测”功能)
- 当“有人坐下持续 30 分钟”,就推送提醒信息避免久坐(需开启“姿态检测”功能)
更多使用技巧
- 安装完成后,建议无人状态下在 App 中主动进行一次“AI 空间背景学习”,帮助设备快速适应实际环境,排除玻璃、金属等反射干扰,提升侦测准确性。 -如果出现设备将无人误识别为有人的情况,一般为环境微动干扰。可使用“AI 空间背景学习”功能快速回到无人状态,或在区域里设置指定区域为“干扰源”区域。
- 建议按照实际需要配置侦测范围,将不需要的侦测区域设置为边缘,标记进出口区域,以提高侦测速度和准确性。
- 设备具有“AI 干扰源自识别”功能和持续的空间自学习算法适配能力,可以越用越精准。但为了最大程度保证侦测准确性,仍建议尽量避免将设备安装在空调出风口、空气净化器、风扇旁边。
- “AI 高精度人体识别”功能可以提升环境中对人体目标识别的精确度,排除宠物、扫地机等干扰目标造成的有人误报。空间里存在相关干扰物时可开启。
- 建议定期在 App 中查看目标轨迹,确认当前环境中是否存在未配置的干扰源或强反射区域,及时在地图中补充设置为“干扰源”或“边缘”。
- 如需要同时侦测较大区域和精细分区,建议在 App 中先设置合理的“监测区”边界,再根据实际需求调整灵敏度与无人判定周期。
- 卫生间安装完成后,执行一次 AI 空间背景学习,消除瓷砖、镜面反射对跌倒识别的干扰。
- 存在宠物的空间,开启 AI 高精度人体识别,同步调低跌倒识别灵敏度,减少误告警。
- 卧床监测场景下,建议设备侧装于 1.8 米高度,朝向人体胸腔位置,兼顾静态存在与躺卧姿态识别。
指示灯与按键说明
指示灯状态
| 指示灯状态 | 设备状态 |
|---|---|
| 蓝灯快闪 1 次 | 单击设备,重置键蓝灯会快闪 1 次。 |
| 蓝色快闪 3 次 | 通电、重新上电、恢复出厂后出现,表示供电正常。 |
| 蓝色呼吸(Thread 固件)/ 紫灯呼吸(Zigbee 固件) | 表示设备处于广播状态,超过 10 分钟后结束广播,灯熄灭,设备进入深睡模式。 |
| 蓝灯持续快闪 | 重置设备时,蓝灯快闪直到 3s 内释放;配对阶段,蓝灯持续快闪,表示配对中。 |
| 蓝色长亮 1 秒 | 表示添加成功。 |
重置按键说明
| 按键动作 | 说明 |
|---|---|
| 单击重置键 | 检查 Zigbee 网关连接,验证网关有效距离(仅绑定 Zigbee 网关时触发)。 |
| 长按重置键 5s 以上 | 重置设备,并开启配网模式。 |
| 快速短按 10 次重置键 | 恢复出厂设置。 |
设备重置
设备重置仅重置网络并进入重新入网状态,不删除本地数据。确认设备已通电,长按设备重置键 5s,在灯快闪时释放按键,设备重置,进入蓝牙广播阶段。
恢复出厂
恢复出厂指重置网络,同时删除所有本地和云端数据。确认设备已通电,快按设备重置键 10 次,设备进入恢复出厂状态。
产品参数
| 参数 | 规格 |
|---|---|
| 产品型号 | KJCGQ12LM、PS-S06D |
| 无线协议 | Zigbee、Thread、Bluetooth |
| 额定输入 | 5V⎓1A |
| 接口 | USB-C |
| 产品尺寸 | 64×64×29.5 mm |
| 工作温度 | -10°C ~ +50°C |
| 工作湿度 | 0 ~ 95%RH,无冷凝 |
| 防水等级 | IPX5 |
| 执行标准 | GB4943.1-2022 |
该产品的无线电发射设备型号核准代码印于产品机身。
故障排除指南
无法配对或设备无响应
- 确认设备使用 5V 1A 标准电源供电,通电后指示灯有正常响应
- 长按重置键 5s 使设备进入配对模式(蓝灯慢闪/快闪)
- 将设备靠近网关/Matter 中枢,缩短通信距离
- 确认网关/Matter 中枢在线且工作正常
- 仍失败可快速连按 10 次重置键恢复出厂后重试
误报“有人”(无人判有人)
| 可能原因 | 排查与解决步骤 |
|---|---|
|
* 以上排查后仍有误报,建议在 App 中查看目标轨迹,确认误报目标是否集中在某一区域,针对性设置该区域为“边缘”或“干扰源”。 |
漏报“有人”(有人判无人)
| 可能原因 | 排查与解决步骤 |
|---|---|
|
|
静态目标(睡觉/久坐)检测不稳定
| 可能原因 | 排查与解决步骤 |
|---|---|
|
|
App 中目标定位频繁跳变或出现“鬼影”
| 可能原因 | 排查与解决步骤 |
|---|---|
|
|
人数统计不准确
| 可能原因 | 排查与解决步骤 |
|---|---|
|
FP400 Pro 的人数统计在多人场景下存在 1–3 人的误差,为当前技术条件下的正常表现,不属于设备故障。如对人数精度有严格要求,建议参考趋势而非精确计数。 |
辅助跌倒检测误报
| 可能原因 | 排查与解决步骤 |
|---|---|
|
|
辅助跌倒检测漏报
| 可能原因 | 排查与解决步骤 |
|---|---|
|
|
常见问题
安装与部署
FP400 Pro 推荐安装在什么位置与高度?
侧装推荐高度 1.5–2m,可兼顾站立、就坐、静态呼吸等场景的检测精度;需要大范围覆盖可选用 2m 左右侧装;顶装推荐高度为 3–4m;希望做到无盲区侦测优先选择墙角安装。
可以安装在卫生间、厨房等潮湿环境吗?
可以,本产品防护等级为 IPX5,可防溅水,适合卫生间、厨房等室内潮湿环境使用,但需远离明火、高温蒸汽直吹位置。
为什么墙角安装可以比墙面中间安装有更好的角度覆盖范围?
墙角安装可充分利用 120° 侦测角度,消除墙面安装时设备两侧的远距离盲区,侦测覆盖更均匀,有效降低漏判概率。
设备侦测范围与说明书标注不一致,是否正常?
属于正常现象。说明书标注数值为实验室理想环境下的最大侦测范围。实际使用中,安装高度、安装角度、墙面/金属反射、环境气流、目标姿态、遮挡物等均会影响移动侦测与存在侦测的有效范围,且存在不可避免的盲区。
功能与识别精度
人员睡觉、久坐不动时,设备会误判为无人吗?
FP400 Pro 采用毫米波雷达可精准识别人体呼吸微动,合理配置即可稳定识别静态有人。建议将侦测灵敏度调至高档,并适当延长无人判定周期,可显著避免静态下误判无人。
FP400 Pro 能否检测跌倒或人体姿态?
支持。FP400 Pro 搭载 AI 姿态识别与辅助跌倒检测算法,可识别站立、久坐、久卧、倒地等多种人体姿态,并对跌倒场景触发告警;辅助跌倒检测功能仅在 Aqara 生态平台中支持。
家中有宠物/扫地机,经常误报有人该如何处理?
三种处理方式:
- 开启“AI 高精度人体识别”,自动过滤宠物、扫地机等非人体目标(注意:有一定概率将婴儿、小孩误识别为宠物);
- 将宠物/扫地机频繁活动区域设置为干扰源,忽略该区域微动信号;
- 适当降低侦测灵敏度,减少环境干扰触发。
App 里出现了不是人的虚假目标(俗称“鬼影”),是怎么回事?
“鬼影”是设备因墙面、金属、镜面、玻璃等强反射面产生的多径回波导致的虚假目标误判。将反射区域设置为“边缘”类型,或重新调整安装角度避开强反射面,即可明显改善。建议安装完成后在 App 中主动设置边缘区域。
空间明明没有人,APP 仍显示“有人”,是什么原因?
主要原因及处理方式:
| 主要原因 | 处理方式 |
|---|---|
| 环境中存在微动干扰(如窗帘晃动、风扇转动、空调出风、宠物活动) | 将干扰源区域设置为“干扰源”类型 |
| 存在“鬼影”残留 | 在 App 中主动进行一次“AI 空间背景学习” |
| 环境中存在反射 | 将反射面区域设置为“边缘”类型 |
人在房间里,App 却显示“无人”,是什么原因?
主要原因及处理方式:
| 主要原因 | 处理方式 |
|---|---|
| 安装高度或角度不当,设备未朝向人体活动区域 | 适当调整设备朝向或降低安装高度 |
| 侦测灵敏度过低 | 在 App 中适当调高灵敏度 |
| 人处于远距离边缘区域或被大面积遮挡 | 可缩短无人判定周期观察是否改善 |
| 人处于极静状态(睡眠) | 确保灵敏度调高并适当延长无人判定周期 |
辅助跌倒检测可以区分正常躺卧和跌倒吗?
设备通过人体下落速度、身体高度、躯干平铺面积、倒地静置时长等多重AI特征区分正常躺卧和跌倒,大多数情况下,正常在床上躺下休息不会触发告警,建议在使用时,正确设置床高度,可最大程度避免在床上躺下的潜在误报可能。
卫生间潮湿环境会降低跌倒识别精度吗?
机身支持 IPX5 防水,水汽不影响雷达探测;避免花洒直喷设备,安装后执行一次 AI 背景学习即可稳定识别。
通过 Matter 添加到第三方生态平台能否使用辅助跌倒检测功能?
不能,辅助跌倒检测、姿态识别为 Aqara 生态平台专属功能。
多目标与定位
多人在场时,人数统计不准确,是否正常?
在一定误差范围内属于正常。多人同时存在时,因多目标间点云混叠、相互遮挡等因素,人数统计可能出现 1–3 人的偏差,精度无法达到 100%。建议对人数精度有严格要求的场景,参考 App 中“实时人数”趋势即可,不建议作为精确计数依据。
两个人距离较近时,识别结果不稳定,是怎么回事?
当两个目标(人或非人)平面距离小于约 1 米时,点云会发生混叠,算法可能出现分类不稳定(人/非人标签交换)、目标被“吸附”到另一目标位置等情况。建议在 App 中将人员密集区域设置为更大的“监测区”而非精细定位。
一个人进入后紧贴着另一个人,App 上显示的定位突然跳走了?
当目标与其他目标距离小于约 1 米时,算法会暂停分类以避免点云混叠,此时目标会维持在“待确认”状态(显示为“...”),待两目标分离至 1 米以上后恢复正常。目标之间的距离在 1 米以上可获得最佳侦测效果。
目标定位偶尔会跳到墙壁或窗户位置,过一会才恢复正常?
这是“鬼影”现象,常见于大面积玻璃、镜面、金属表面附近。信号反射导致在非实际位置生成虚假目标。建议将反射面区域设置为“边缘”,或在 App 中主动进行一次“AI 空间背景学习”以适应环境。
区域划分中“监测区”“干扰源”“进出口”“边缘”四种类型分别用在什么场景?
| 区域类型 | 适用场景与作用 |
|---|---|
| 监测区 | 主要功能区,如客厅、卧室,用于触发区域有人/无人的自动化 |
| 干扰源 | 存在持续微动的物体(风扇、绿植、宠物活动区),设置后可过滤该区域信号 |
| 进出口 | 入口/出口位置,设置后可提升人员进出检测速度 |
| 边缘 | 墙面、玻璃、金属等反射面,设置后可防止鬼影和虚假目标 |
产品能力边界说明
支持识别的目标类型
FP400 Pro 针对以下常见干扰源进行了专门优化:风扇、空气净化器、扫地机器人、微动绿植、窗帘(开合帘及卷帘)、宠物、马桶、空调、冰箱。对于未列出的其他干扰源,识别性能可能下降,有一定概率误识别为人。
多目标跟踪精度说明
在多目标同时存在的场景下,受设备角分辨率与距离分辨率限制,当两目标平面距离小于约 1 米时,点云会发生混叠,算法可能出现分类不稳定、目标“吸附”、人数统计偏差(1–3 人误差)等现象。这是当前毫米波雷达技术的物理限制,无法完全消除。
静态检测精度说明
设备通过毫米波雷达捕捉人体呼吸微动实现存在检测。在正常坐姿/站姿下检测稳定可靠;对于深度睡眠、远距离或边缘区域的人员,因呼吸微动信号微弱,可能出现检测不稳定或目标丢失。建议通过调高灵敏度、延长无人判定周期等配置优化检测效果。
侦测范围与盲区说明
说明书标注的侦测范围为实验室理想环境下的最大值。实际使用中,受安装高度、倾斜角度、天花板反射、环境气流、目标姿态、遮挡物等因素影响,有效范围会小于实验室数值。设备在水平 120°、垂直 100° FOV 范围外,以及设备正对方向之外的区域存在盲区,请避免将关键区域(尤其是进出口)置于盲区。
目标分类边界说明
低身高目标(如身高低于约 1.4 米的儿童)、爬行姿态目标,有一定概率无法稳定识别为人,或被误分类为宠物。对于未在优化列表中的新型干扰源,也存在一定概率误识别为“人”。
辅助跌倒功能边界说明
辅助跌倒检测仅为预警辅助功能,非医疗设备,不能替代人工监护与医疗急救。受安装、遮挡、人体姿态影响,存在漏报、误报风险,无法 100% 识别全部跌倒情况。收到告警务必现场确认;设备断电、断网时该功能失效,不可作为生命安全保障依据。
微功率设备使用说明
- 本产品使用的 Zigbee / Thread 技术符合“微功率短距离无线电发射设备目录和技术要求”中通用微功率设备 F 类设备的技术要求,用于数据传输应用。采用一体化天线,控制、调整及开关等使用方法请参考产品说明书中相关内容。
- 不得擅自改变使用场景或使用条件、扩大发射频率范围、加大发射功率(包括额外加装射频功率放大器),不得擅自更改发射天线。
- 不得对其他合法的无线电台(站)产生有害干扰,也不得提出免受有害干扰保护。
- 应当承受辐射射频能量的工业、科学及医疗(ISM)应用设备的干扰或其他合法的无线电台(站)干扰。
- 如对其他合法的无线电台(站)产生有害干扰时,应立即停止使用,并采取措施消除干扰后方可继续使用。
- 在航空器内和依据法律法规、国家有关规定、标准划设的射电天文台、气象设备站、卫星地球站(含测控、测距、接收、导航站)等军民用无线电台(站)、机场等的电磁环境保护区域内使用微功率设备,应当遵守电磁环境保护及相关行业主管部门的规定。
- 禁止在以机场跑道中心点为圆心、半径 5000 米的区域内使用各类模型遥控器。
- 微功率设备使用温度为 -10℃ ~ +50℃,供电电压为 5V⎓1A DC。
保修说明
本产品售后服务严格依据《中华人民共和国消费者权益保护法》、《中华人民共和国产品质量法》实行售后三包服务,服务内容如下:
保修政策
在三包有效期内,您可以依照本规定免费享受退货、换货、维修的服务,退货、换货、维修应当凭发票办理。
| 服务类型 | 服务政策 |
|---|---|
| 退货 | 自签收次日起 7 天内,产品因质量原因退货 |
| 换货 | 自签收次日起 15 天内,产品因质量原因换货 |
| 维修 | 自签收次日起 1 年内,产品因质量原因维修 |
产品性能故障表
| 名称 | 性能故障 |
|---|---|
| Aqara AI 空间传感器 FP400 Pro |
|
非保修条例
- 未经授权的维修、误用、碰撞、疏忽、滥用、进液、事故、改动、不正确使用非本产品配件,或撕毁、涂改标贴、防伪标记
- 已超过三包有效期。
- 因不可抗力造成的损坏。
- 不符合《产品性能故障表》所列性能故障的情况。
- 因人为原因导致本产品及其配件产生《产品性能故障表》所列性能故障。
安全及使用注意事项
- 本产品非玩具,请让儿童远离本产品。
- 本产品仅限室内使用,IPX5 防水等级可适应卫生间、浴室等潮湿溅水环境,请勿在室外或浸水环境使用。
- 注意防潮,请勿将水或其他液体泼洒到本产品上。
- 请勿将本产品放置于靠近热源的地方。除非有正常的通风,否则不可放在密闭位置中。
- 请不要尝试自行维修本产品,应由授权的专业人士进行此项工作。
- 本产品及其子设备仅适用于提升家居生活娱乐性、便捷度,以及用于设备状态提醒,不应做为家居、楼宇、仓库或其他任何场所的安防设备使用。如有用户违反产品使用说明及本注意事项,将产品用于安防领域,制造商对因此造成的任何风险和财产损失不承担责任。
- 请选配支持 5V 1A 电源输出的适配器搭配产品使用。
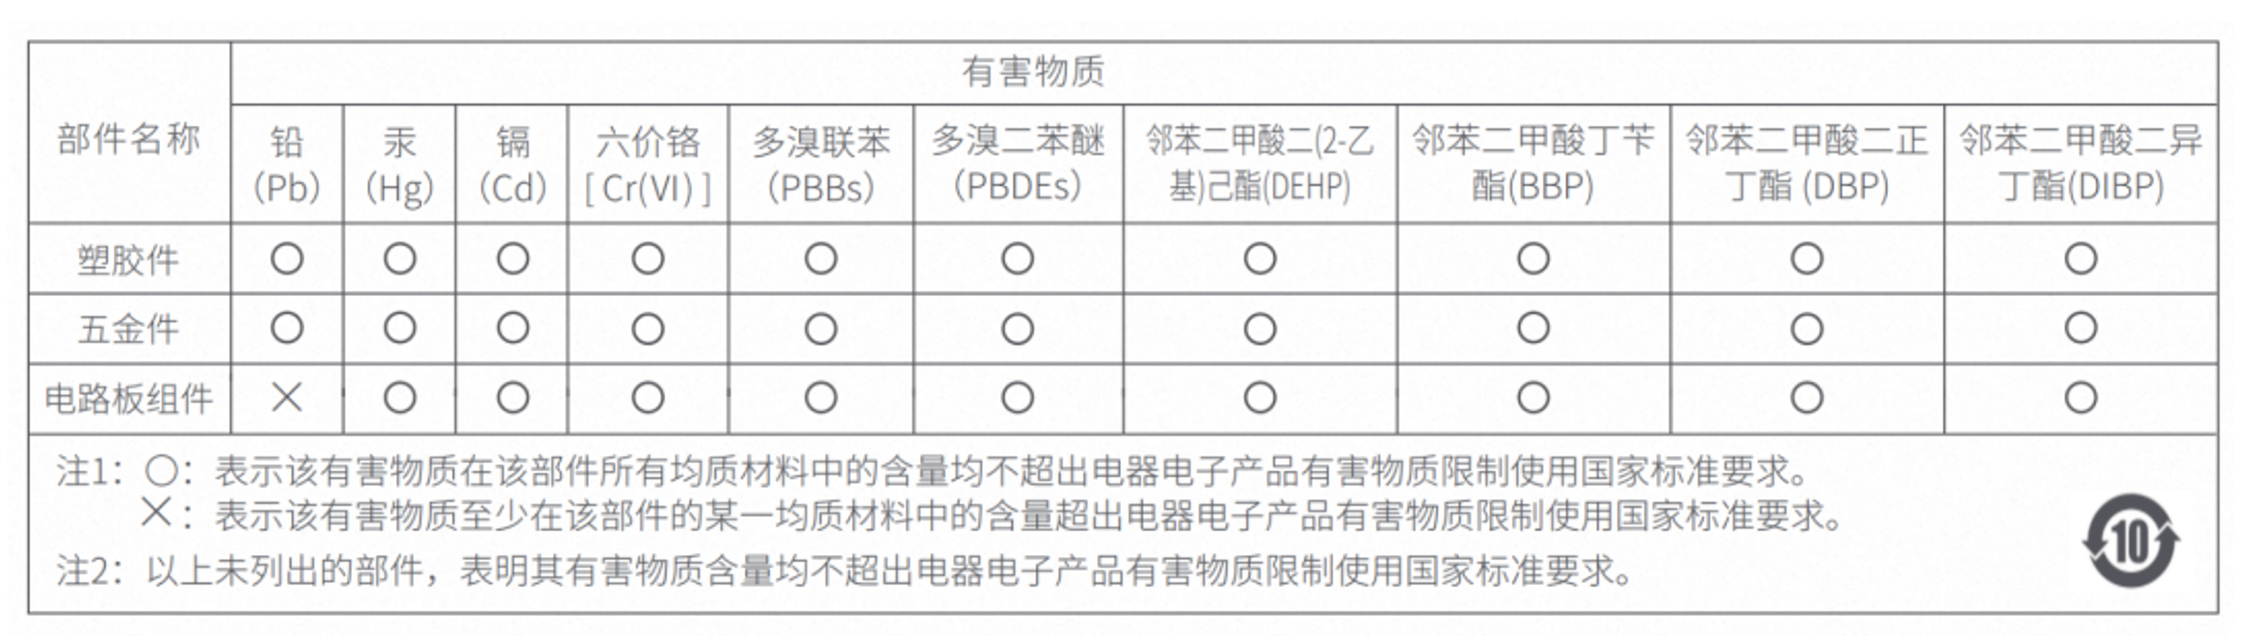
产品中有害物质的名称及含有的信息
商标与徽章
- Bluetooth®文字商标和徽标为蓝牙技术联盟的注册商标,深圳绿米联创科技有限公司对此类 商标的任何使用均已获得许可。其他商标和商品名称为其各自所有者所有。
- 使用带有 “Works with Apple” 徽章,意味着该配件经过专门设计,可与徽章中所标识的技术配合使用,并且已通过开发者认证,符合 Apple 性能标准。Apple 不对此产品的操作或其符合的安规标准负责。
服务支持
| 服务内容 | 详细信息 |
|---|---|
| 服务热线 | 400-990-7930 |
| 服务网址 | www.aqara.com/support |
| 服务邮箱 | service@aqara.com |
| 制造商 | 深圳绿米联创科技有限公司 |
| 地址 | 深圳市南山区桃源街道福光社区留仙大道 3370 号南山智园崇文园区1号楼801-804 |